Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Vetores
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
3.2 Ângulo entre vetores
O ângulo formado entre dois vetores e não nulos é definido como o menor ângulo determinado entre quaisquer representações e .

3.2.1 Produto escalar e ângulo entre vetores
A seguinte Proposição 3.2.1 estabelece a relação entre o produto escalar e o ângulo formado entre dois vetores. Essa relação é fundamental para classificar e determinar o ângulo entre vetores.
Proposição 3.2.1.(Produto escalar e ângulo)
Dados e , temos
| (3.74) |
onde é o ângulo entre os vetores e .
Demonstração.
Tomamos as representações e . Observamos que . Então, aplicando a lei dos cossenos no triângulo , obtemos
| (3.75) |
ou, equivalentemente,
| (3.76) | |||
| (3.77) | |||
| (3.78) | |||
| (3.79) |
donde
| (3.80) |
∎
Exemplo 3.2.1.
Vamos determinar o ângulo entre os vetores e . Da Proposição 3.2.1, temos
| (3.81) | |||
| (3.82) | |||
| (3.83) |
Portanto, temos .
Classificação do ângulo entre vetores
O ângulo entre dois vetores e é:
-
•
agudo se, e somente se, ;
-
•
obtuso se, e somente se, .
De fato, de (3.74), temos que o sinal de é igual ao sinal de (o cosseno do ângulo entre os vetores). Também, por definição, . Logo, se , então (ângulo agudo) e, se , então (ângulo obtuso).
Se , então é ortogonal a () quando . De fato, seja o ângulo entre e . Se , então e
| (3.84) | |||
| (3.85) | |||
| (3.86) |
Reciprocamente, se , então
| (3.87) | |||
| (3.88) |
Lembrando que , segue que , i.e. .
Exemplo 3.2.2.
Os vetores e são ortogonais. De fato, temos
| (3.89) | |||
| (3.90) |
Ângulos diretores
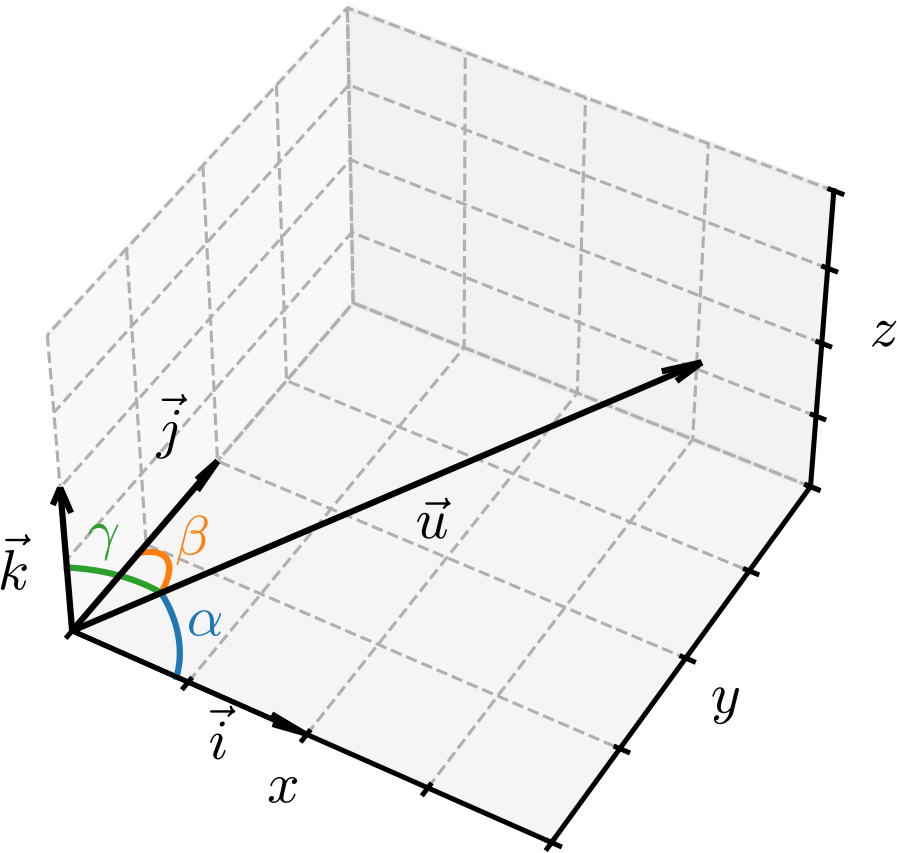
Dado um vetor , os ângulos diretores de são os ângulos , e formados entre e os vetores da base ortonormal . Por definição, temos
| (3.91) | |||
| (3.92) | |||
| (3.93) |
que, por sua vez, são chamados de cossenos diretores de . Consultemos a Figura 3.2 para uma representação geométrica dos ângulos diretores.
Exemplo 3.2.3.
Vamos determinar os ângulos diretores do vetor . Temos
| (3.94) | |||
| (3.95) | |||
| (3.96) |
Portanto, temos e .
3.2.2 Desigualdade triangular
Dados dois vetores e temos
| (3.97) |
esta é conhecida como a desigualdade triangular. Para demonstrá-la, começamos observando que
| (3.98) | |||
| (3.99) | |||
| (3.100) |
Agora, vamos estimar . Pela Proposição 3.2.1, temos
| (3.101) |
onde é o ângulo entre e . Mas, então:
| (3.102) |
Daí, como , temos
| (3.103) |
a qual é chamada de desigualdade de Cauchy222Augustin-Louis Cauchy, 1789-1857, matemático francês. Fonte: Wikipédia: Augustin-Louis Cauchy.-Schwarz333Karl Hermann Amandus Schwarz, 1843-1921, matemático alemão. Fonte: Wikipédia: Hermann Amandus Schwarz.. Portanto, temos
| (3.104) | |||
| (3.105) | |||
| (3.106) |
Tomando a raiz quadrada de ambos os lados, obtemos o que queríamos demonstrar.
3.2.3 Exercícios resolvidos
ER 3.2.1.
Sejam e . Determine tal que
| (3.107) |
Resolução.
Da definição do produto escalar, temos
| (3.108) | |||
| (3.109) | |||
| (3.110) | |||
| (3.111) |
ER 3.2.2.
Determine tal que seja ortogonal a .
Resolução.
Para que devemos ter
| (3.112) | |||
| (3.113) | |||
| (3.114) |
3.2.4 Exercícios
E. 3.2.1.
Determine o ângulo entre os vetores e .
E. 3.2.2.
Seja . Determine a norma do vetor de mesma direção de e tal que .
E. 3.2.3.
Se e são vetores unitários e , então e têm a mesma direção e o mesmo sentido? Justifique sua resposta.
Sim.
E. 3.2.4.
Se e são vetores tais que , então e têm a mesma direção e sentidos opostos? Justifique sua resposta.
Não necessariamente.
E. 3.2.5.
Encontre o vetor ortogonal a e tal que .
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.