Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Cálculo II
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
4.2 Cálculo de funções vetoriais
Nesta seção, estudaremos o cálculo de funções vetoriais de uma variável real, incluindo limites, derivadas e integrais.
4.2.1 Limites de funções vetoriais
Seja uma função vetorial de uma variável real. O limite de quando tende a é
| (4.17) |
desde que os limites das componentes , e existam. Em outras palavras, o limite de uma função vetorial é o vetor formado pelos limites de suas componentes, quando existem.
De forma análoga a funções reais de uma variável real, dizemos que a função vetorial é contínua em quando
| (4.18) |
i.e. existe o limite de quando tende a , existe e os dois são iguais.
Exemplo 4.2.1.
Seja . Vamos calcular o limite de quando tende a .
| (4.19) | |||
| (4.20) | |||
| (4.21) |
Esta função vetorial é contínua em , pois o limite de quando tende a existe e é igual a . Esta função é contínua nos pontos e ? Verifique!
4.2.2 Derivadas de funções vetoriais
Seja uma função vetorial de uma variável real. A derivada de em relação a é a função vetorial definida por
| (4.22) |
Como consequência direta da definição, temos que a derivada de uma função vetorial é o vetor formado pelas derivadas de suas componentes, quando existem:
| (4.23) |
Geometricamente, quando , a derivada de uma função vetorial no ponto é um vetor tangente à curva representada por no ponto .
Exemplo 4.2.2.(Derivada, vetor e reta tangente)
A função tem como derivada
| (4.24) |
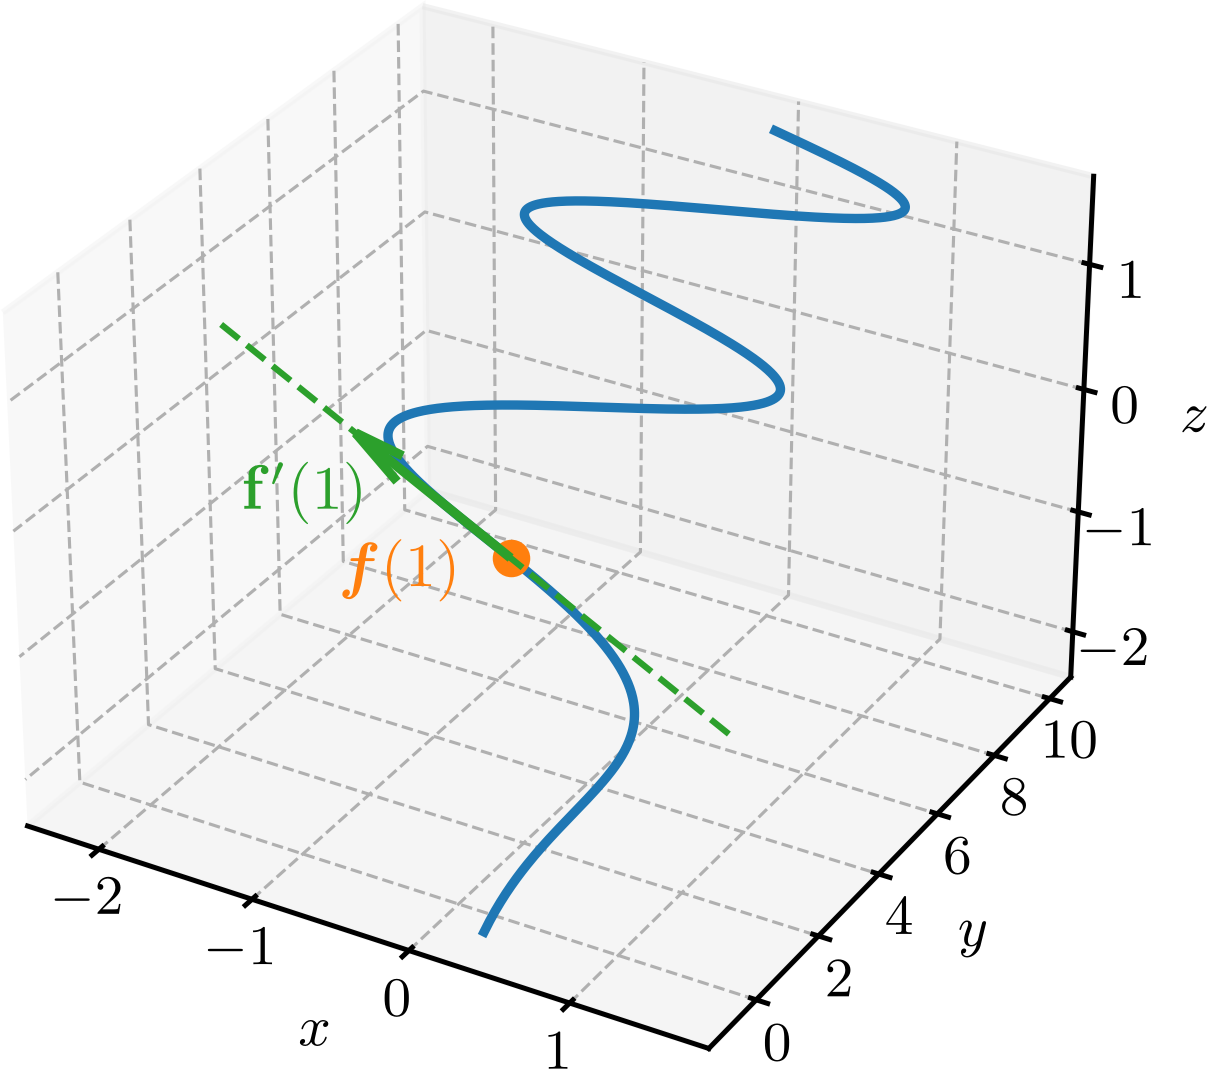
O vetor tangente à curva representada por no ponto é
| (4.25) |
Com o ponto e o vetor tangente , a equação vetorial da reta tangente à curva representada por no ponto é
| (4.26) | |||
| (4.27) |
A Figura 4.4 mostra o gráfico da função vetorial , o ponto , o vetor e a reta tangente neste ponto.
As seguintes regras de derivação são válidas111As regras são válidas quando todas as derivadas envolvidas existirem. para funções vetoriais de uma variável real:
-
a)
Função constante
(4.28) -
b)
Multiplicação por escalar
(4.29) -
c)
Soma/diferença de funções vetoriais
(4.30) -
d)
Produto por função escalar
(4.31)
Exemplo 4.2.3.(Derivada do produto por função escalar)
Seja e . A derivada do produto é
| (4.32) | |||
| (4.33) | |||
| (4.34) |
4.2.3 Derivadas dos produtos escalares e vetoriais
Sejam e funções vetoriais de uma variável real. A regra de derivação do produto escalar é
| (4.35) |
Exemplo 4.2.4.
Sejam e . A derivada do produto escalar é
| (4.36) | |||
| (4.37) | |||
| (4.38) | |||
| (4.39) |
Observação 4.2.1.(Função de norma constante)
Uma função vetorial de norma constante, i.e. , tem derivada ortogonal a , i.e.
| (4.40) |
De fato, temos que
| (4.41) |
A regra de derivação do produto vetorial é
| (4.42) |
Exemplo 4.2.5.
Para as mesmas funções vetoriais do Exemplo 4.2.4, a derivada do produto vetorial é
| (4.43) | |||
| (4.44) | |||
| (4.45) |
4.2.4 Integração de funções vetoriais
A integral definida de uma função vetorial pode ser definida como o limite da soma de Riemann, i.e.
| (4.46) |
onde é o tamanho do -ésimo subintervalo, com para . Como consequência, quando existem, a integral pode ser calculada como a integral de cada componente da função vetorial, i.e.
| (4.47) |
Exemplo 4.2.6.
Seja . A integral definida de no intervalo é
| (4.48) | |||
| (4.49) | |||
| (4.50) | |||
| (4.51) |
Quando todas as integrais envolvidas existem, valem as seguintes regras de integração para funções vetoriais de uma variável real:
-
a)
Multiplicação por escalar
(4.52) -
b)
Soma/diferença de funções vetoriais
(4.53)
A antiderivada de uma função vetorial é a função vetorial tal que
| (4.54) |
Com isso, a integral indefinida de fica definida como
| (4.55) |
onde é um vetor constante.
Exemplo 4.2.7.
| (4.56) | |||
| (4.57) | |||
| (4.58) |
4.2.5 Exercícios
E. 4.2.1.
Calcule o limite da função vetorial
quando tende a .
.
E. 4.2.2.
Considere a função vetorial
Determine e o valor que deve ser atribuído a para que a função estendida seja contínua em .
. Deve-se definir .
E. 4.2.3.
Seja . Determine , o vetor tangente em e uma equação vetorial da reta tangente nesse ponto.
e . Como , uma equação da reta tangente é .
E. 4.2.4.
Sejam , e . Calcule as derivadas de , e .
, e .
E. 4.2.5.
Seja . Calcule e .
e .
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.