Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Vetores
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
2.4 Mudança de base
Sejam e bases do espaço . Conhecendo as coordenadas de um vetor na base , queremos determinar suas coordenadas na base . Consultemos a Figura 2.10 para uma representação gráfica do problema.
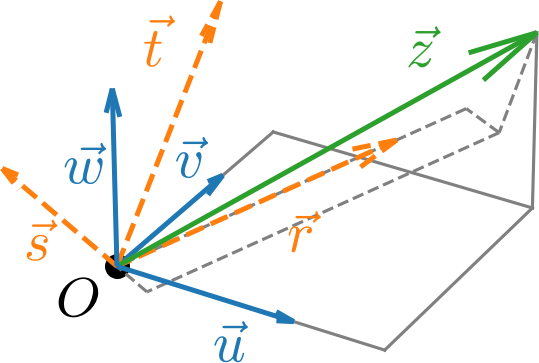
Para fazermos a mudança de base, vamos escrever o vetor em termos da base e, em seguida, em termos da base . Temos
| (2.145) | |||
| (2.146) |
Agora, tendo , e , então
| (2.147) | |||
| (2.148) |
o que é equivalente a
| (2.149) |
onde .
A matriz é chamada de matriz de mudança de base de para . Como os vetores , e são l.i., temos que tem determinante não nulo e, portanto, é invertível. Logo, multiplicando por pela esquerda em (2.149), temos
| (2.150) |
ou seja
| (2.151) |
Exemplo 2.4.1.
Sejam dadas as bases e , com , e . Seja, ainda, o vetor . Vamos encontrar as coordenadas de na base .
Há duas formas de proceder.
Método 1.
A primeira consiste em resolver, de forma direta, a seguinte equação
| (2.152) |
Esta é equivalente a
| (2.153) | |||
| (2.154) | |||
| (2.155) | |||
| (2.156) |
Isto nos leva ao seguinte sistema linear
| (2.157) |
Resolvendo este sistema, obtemos , e , i.e.
| (2.158) |
Método 2.
Outra maneira de obter as coordenadas de na base é usar a matriz de mudança de base. A matriz de mudança da base para a base é
| (2.159) | |||
| (2.160) |
Entretanto, neste exemplo, queremos fazer a mudança de para . Portanto, calculamos a matriz de mudança de base . Segue:
| (2.161) | |||
| (2.162) | |||
| (2.163) |
Com esta matriz e denotando , temos
| (2.164) | |||
| (2.165) |
Logo, temos
| (2.166) |
2.4.1 Exercícios resolvidos
ER 2.4.1.
Sejam e bases dadas do espaço . Sabendo que a matriz de mudança de base de para é
| (2.167) |
calcule a matriz de mudança de base de para .
Resolução.
Sejam a matriz de mudança de base de para e a matriz de mudança de base de para . Temos
| (2.168) | |||
| (2.169) | |||
| (2.170) | |||
| (2.171) |
ER 2.4.2.
Fixadas as mesmas bases do ER.2.4.1, determine as coordenadas do vetor na base , sabendo que .
Resolução.
Denotando , temos
| (2.172) | |||
| (2.173) | |||
| (2.174) |
Logo, .
ER 2.4.3.
Considere dadas as bases , e . Sejam, também, a matriz de mudança de base de para e a matriz de mudança de base de para . Determine a matriz de mudança de base de para em função das matrizes e .
Resolução.
Para um vetor qualquer, temos
| (2.175) | |||
| (2.176) |
Logo, temos
| (2.177) | |||
| (2.178) |
Concluímos que .
2.4.2 Exercícios
E. 2.4.1.
Sejam e bases dadas de (espaço tridimensional). Sabendo que e que a matriz de mudança de base
| (2.179) |
determine , i.e. as coordenadas de na base .
E. 2.4.2.
Sejam e bases dadas de (espaço tridimensional). Sabendo que e que a matriz de mudança de base
| (2.180) |
determine , i.e. as coordenadas de na base .
E. 2.4.3.
Sejam e bases de com
| (2.181) | |||
| (2.182) | |||
| (2.183) |
Forneça a matriz de mudança de base .
E. 2.4.4.
Sejam e bases de com
| (2.184) | |||
| (2.185) | |||
| (2.186) |
Forneça a matriz de mudança de base .
E. 2.4.5.
Sejam e bases de com
| (2.187) | |||
| (2.188) | |||
| (2.189) |
Sabendo que , forneça , i.e. as coordenadas do vetor na base .
E. 2.4.6.
Sejam e bases de com
| (2.190) | |||
| (2.191) | |||
| (2.192) |
Sabendo que , forneça , i.e. as coordenadas do vetor na base .
E. 2.4.7.
Considere dadas as bases , e do espaço tridimensional . Sejam, também, a matriz de mudança de base de para e a matriz de mudança de base de para . Determine a matriz de mudança de base de para em função das matrizes e .
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.