Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Geometria analítica
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
2.1 Equações da reta
Vamos estudar a representação de retas no espaço tridimensional.
2.1.1 Equação vetorial de uma reta
Uma reta é determinada por um ponto e uma direção. De fato, seja uma reta, um vetor paralelo a e um ponto de (consultemos a Figura 2.1). Assim sendo, é um ponto de se, e somente se, o vetor tem a mesma direção de . I.e., existe tal que
| (2.1) |
Esta é chamada equação vetorial da reta .
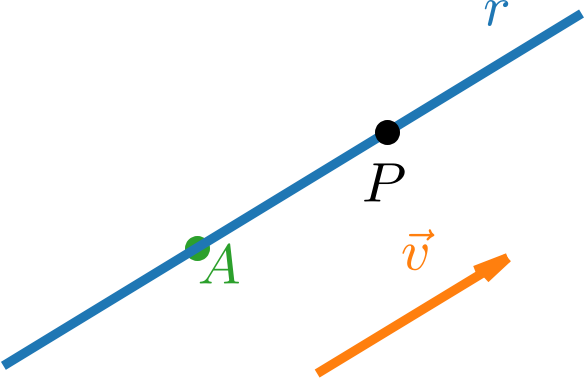
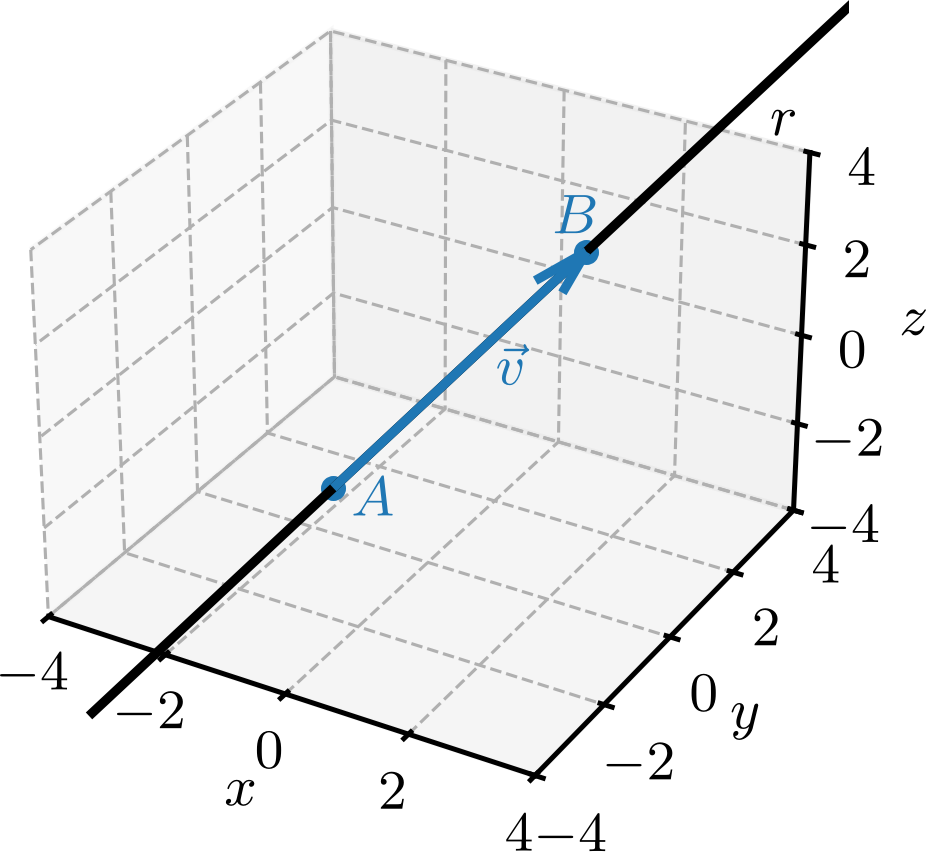
Observe que para obtermos uma equação vetorial da reta, podemos escolher qualquer ponto e qualquer vetor , . O vetor escolhido é chamado de vetor diretor.
2.1.2 Equações paramétricas de uma reta
Seja uma reta que passa pelo ponto e tenha vetor diretor . Da equação vetorial, temos que se, e somente se, existe tal que
| (2.4) |
Equivalentemente,
| (2.5) |
Então,
| (2.6) | |||
| (2.7) | |||
| (2.8) |
donde
| (2.9) | |||
| (2.10) | |||
| (2.11) |
as quais são chamadas de equações paramétricas da reta .
2.1.3 Equações da reta na forma simétrica
Seja uma reta que passa pelo ponto e tem como vetor diretor. Então, tem as equações paramétricas
| (2.15) | |||
| (2.16) | |||
| (2.17) |
Isolando em cada uma das equações, obtemos
| (2.18) | |||
| (2.19) | |||
| (2.20) |
Daí, temos
| (2.21) |
as quais são as equações da reta na forma simétrica.
2.1.4 Distância de um ponto a uma reta
Definimos a distância entre um ponto e uma reta como a menor distância entre e qualquer ponto de . Consultemos a Figura 2.3. Assim, a distância entre e é a distância entre e o ponto tal que . Ou seja, , onde é um vetor diretor de .
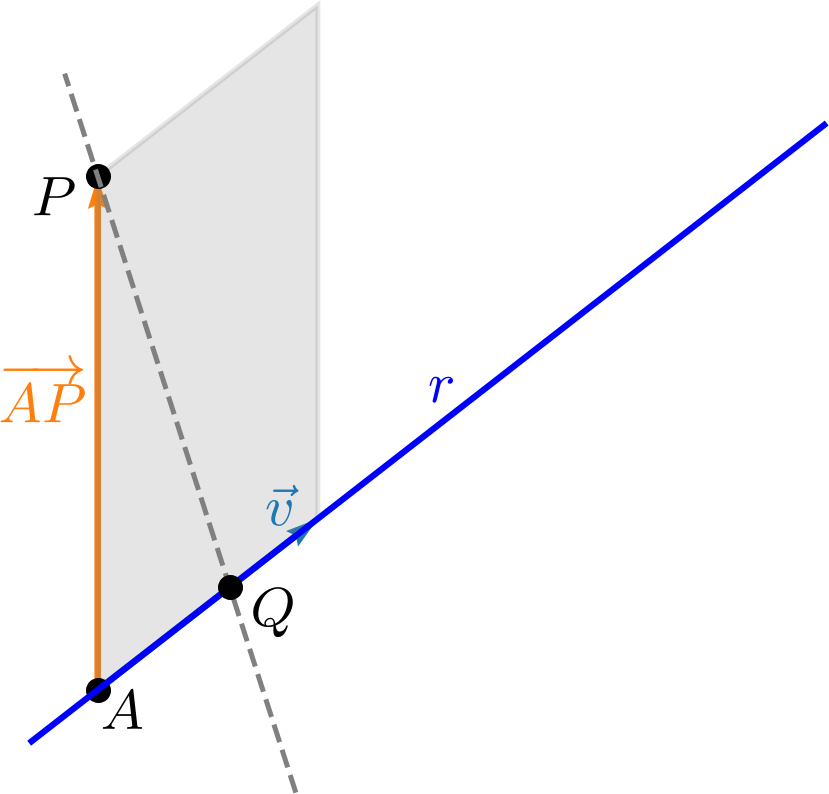
Assim sendo, a distância entre o ponto e a reta é dada por
| (2.26) |
onde é um ponto qualquer da reta e é um vetor diretor de . Com efeito, é a área do paralelogramo determinado pelos vetores e . Dividir a área pela base nos fornece a altura do paralelogramo, que é a distância entre o ponto e a reta .
Exemplo 2.1.4.
Vamos calcular a distância entre o ponto e a reta de equações simétricas
| (2.27) |
Para usar a (2.26) precisamos de um ponto e de um vetor diretor de . Da equação simétrica da reta, temos que
| (2.28) | |||
| (2.29) |
Logo, temos
| (2.30) | |||
| (2.31) | |||
| (2.32) | |||
| (2.33) | |||
| (2.34) |
2.1.5 Exercícios resolvidos
ER 2.1.1.
Seja a reta que passa pelo ponto e tem como vetor diretor. Determine o valor de de forma que seja um ponto de .
Resolução.
Da equação vetorial da reta , temos que é um ponto de se, e somente se, existe tal que
| (2.35) |
Ou seja,
| (2.36) |
Ou, equivalentemente,
| (2.37) |
Usando a segunda coordenada destes vetores, temos
| (2.38) | |||
| (2.39) |
Assim, da primeira coordenada dos vetores, temos
| (2.40) | |||
| (2.41) | |||
| (2.42) | |||
| (2.43) |
ER 2.1.2.
Seja a reta de equações paramétricas
| (2.44) | |||
| (2.45) | |||
| (2.46) |
Determine uma equação vetorial de .
Resolução.
Nas equações paramétricas de uma reta, temos que os coeficientes constantes estão associados a um ponto da reta. Os coeficientes do parâmetro estão associados a um vetor diretor. Assim sendo, das equações paramétricas da reta , temos que
| (2.47) |
e
| (2.48) |
é um vetor diretor. Logo, temos que a reta tem equação vetorial
| (2.49) |
com e .
ER 2.1.3.
Sabendo que é uma reta que passa pelos pontos e , determine o valor de tal que
| (2.50) | |||
| (2.51) | |||
| (2.52) |
sejam equações paramétricas de .
Resolução.
Para que estas sejam equações paramétricas de , é necessário que seja um vetor diretor de . Em particular, . Logo, existe tal que
| (2.53) | |||
| (2.54) | |||
| (2.55) |
Da segunda e da terceira coordenadas, temos . Daí, comparando pela primeira coordenada, temos
| (2.56) | |||
| (2.57) |
ER 2.1.4.
Seja uma reta de equações na forma simétrica
| (2.58) |
Determine equações paramétricas para esta reta e faça um esboço de seu gráfico.
Resolução.
Podemos obter equações paramétricas desta reta a partir de suas equações na forma simétrica. Para tanto, basta tomar o parâmetro tal que
| (2.59) | |||
| (2.60) | |||
| (2.61) |
Daí, isolando , e em cada uma destas equações, obtemos
| (2.62) | |||
| (2.63) | |||
| (2.64) |
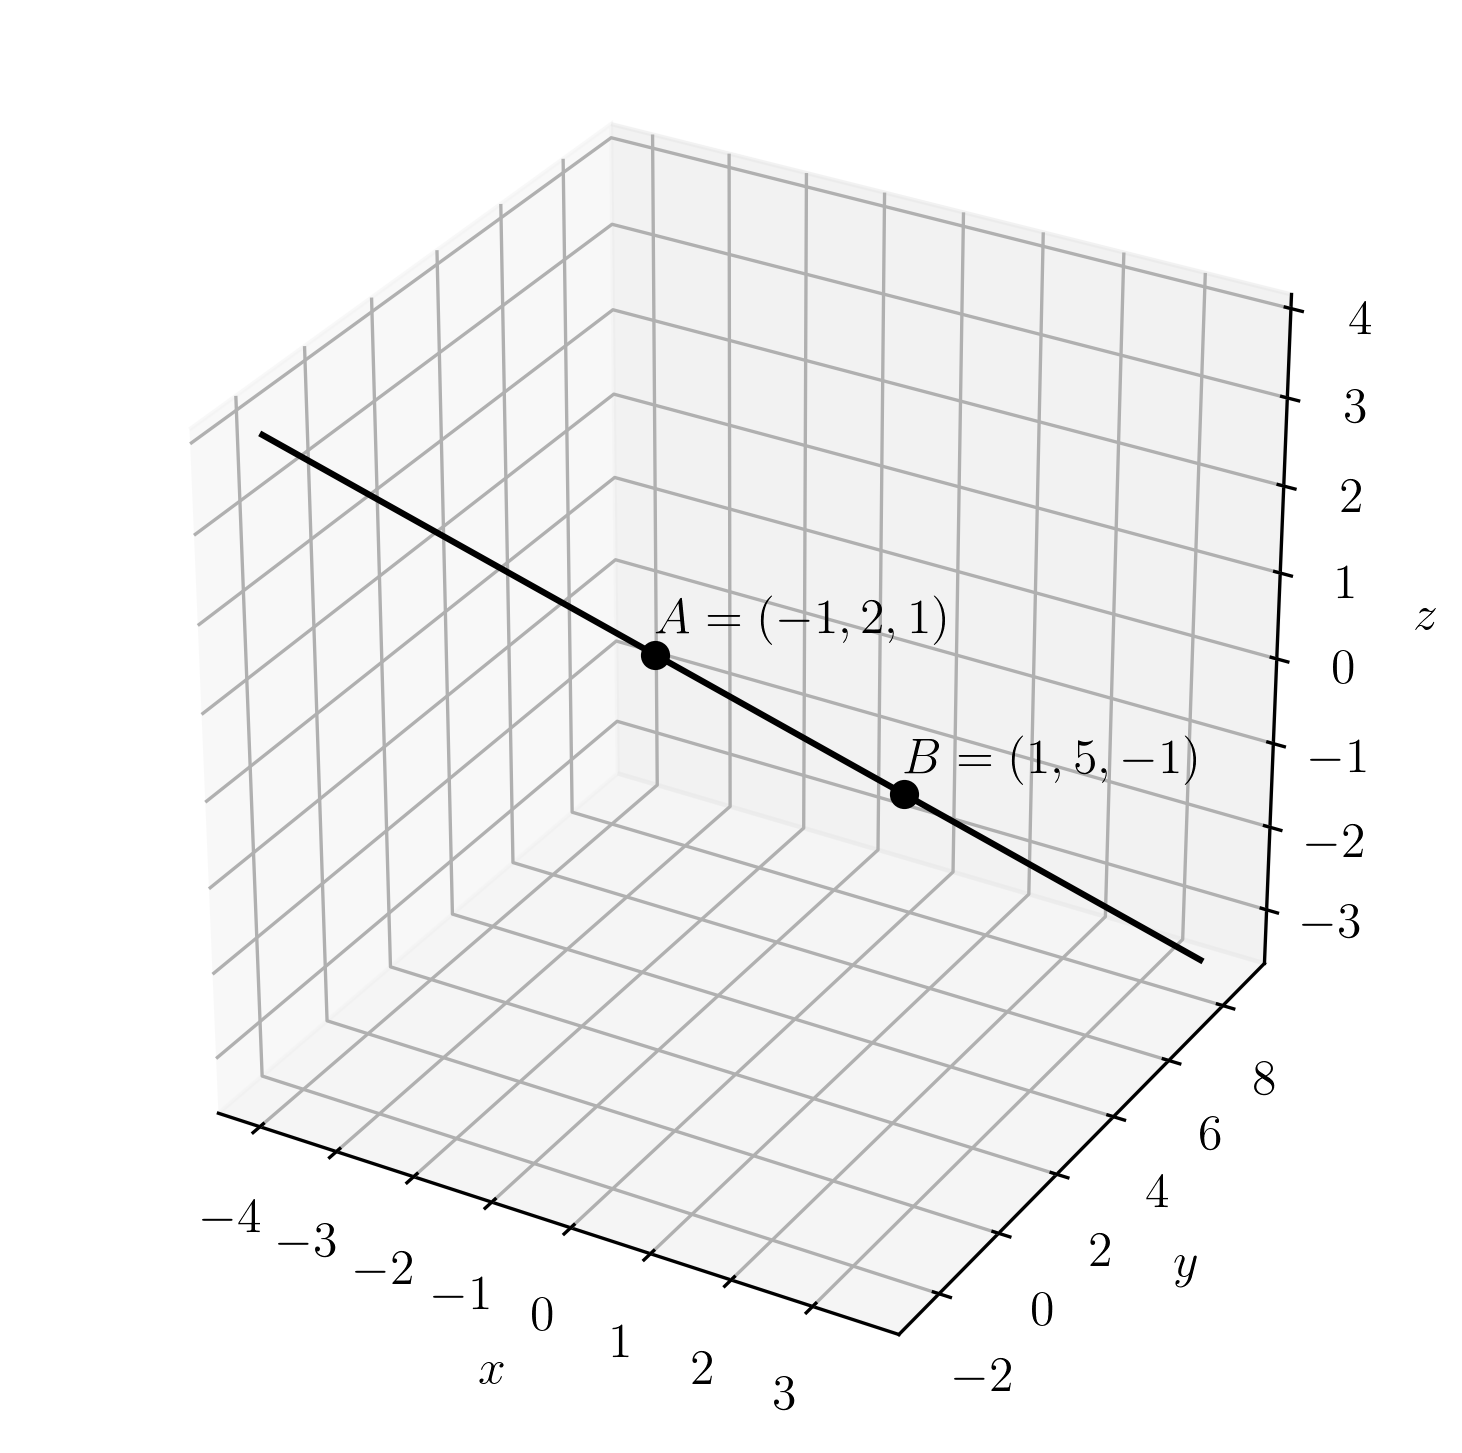
Para fazermos um esboço do gráfico desta reta, basta traçarmos a reta que passa por dois de seus pontos. Por exemplo, tomando , temos . Agora, tomando , temos . Desta forma, obtemos o esboço dado na Figura 2.4.
2.1.6 Exercícios
E. 2.1.1.
Seja a reta que passa pelos pontos e . Determine:
-
a)
sua equação vetorial.
-
b)
suas equações paramétricas.
-
c)
suas equações na forma simétrica.
a) , ; b) , , ; c)
E. 2.1.2.
Seja a reta que passa pelo ponto e tem vetor diretor . Determine tal que .
E. 2.1.3.
Considere a reta de equações na forma simétrica
| (2.65) |
Encontre um ponto e um vetor diretor desta reta.
,
E. 2.1.4.
Seja a reta de equações paramétricas
| (2.66) | |||
| (2.67) | |||
| (2.68) |
Determine as equações na forma simétrica da reta que passa pelo ponto e é paralela a reta .
E. 2.1.5.
Seja a reta de equações paramétricas
| (2.69) | |||
| (2.70) | |||
| (2.71) |
Determine as equações paramétricas da reta que passa pelo ponto e é perpendicular a reta .
, ,
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.