Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Geometria analítica
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
2.2 Equações do plano
Um plano fica unicamente determinado por um ponto e dois vetores linearmente independentes 111Dois vetores não nulos e são l.i. quando têm direções diferentes.. Consultemos a Figura 2.5.
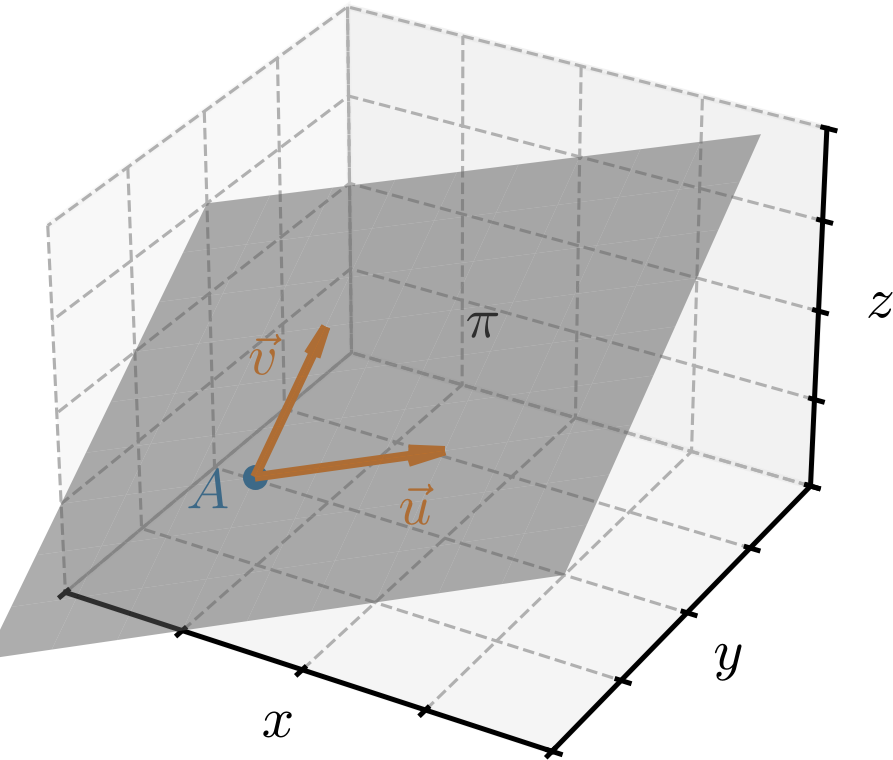
Os chamados vetores diretores e determinam infinitos planos paralelos entre si. O chamado ponto de ancoragem fixa um desses planos.
2.2.1 Equação vetorial do plano
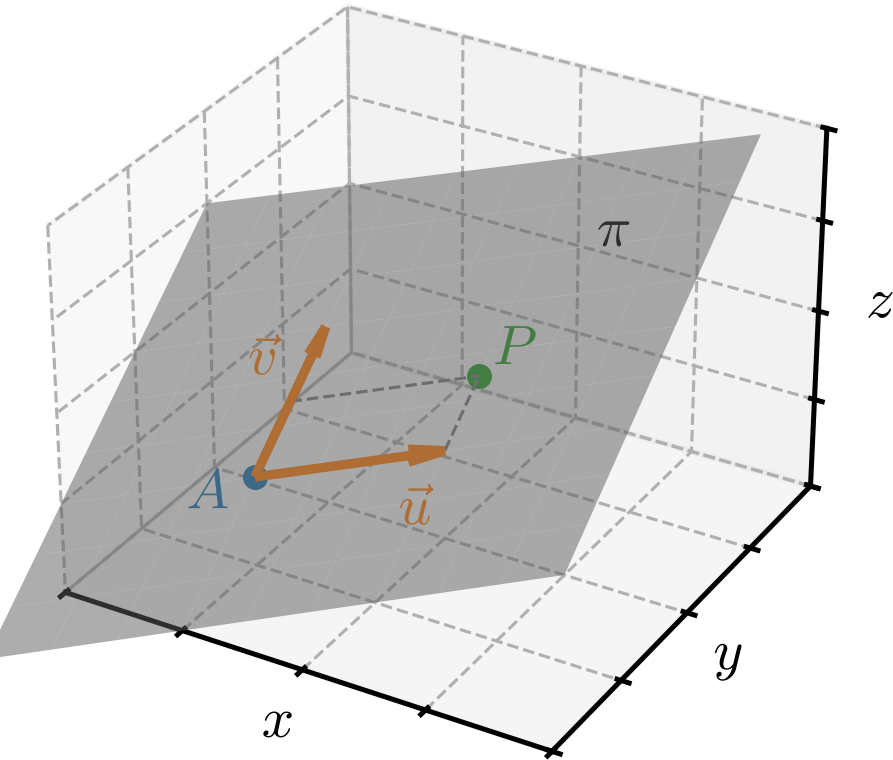
Seja um plano determinado pelo ponto de ancoragem e pelos vetores diretores e (Figura 2.5). Então, um ponto se, e somente se, é coplanar a e , i.e., , e são linearmente dependentes. Em outras palavras, se, e somente se, pode ser escrito como combinação linear de e . Isso nos fornece a chamada equação vetorial do plano
| (2.72) |
com .
Exemplo 2.2.1.
Consideremos o plano determinado pelo ponto e pelos vetores e . Consultemos a Figura 2.7. Assim, uma equação vetorial para este plano é
| (2.73) |
com .
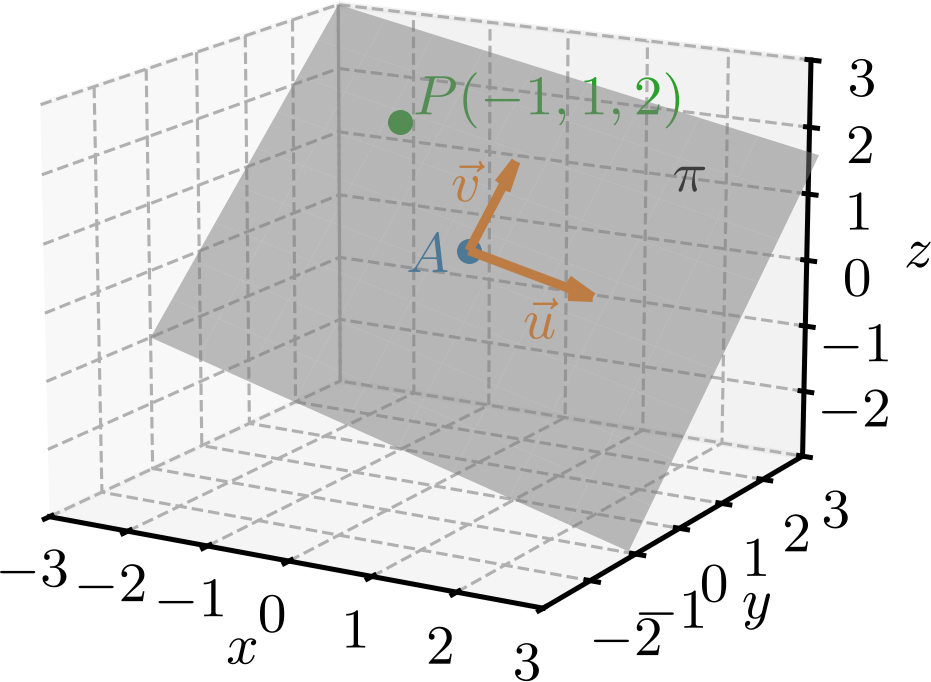
Tomando, por exemplo, e , obtemos
| (2.74) | |||
| (2.75) | |||
| (2.76) |
Observando que as coordenadas do ponto coincidem com as coordenadas do vetor , temos
| (2.77) | |||
| (2.78) | |||
| (2.79) |
Portanto, .
2.2.2 Equações paramétricas do plano
Seja um plano com ponto de ancoragem e vetores diretores e . Então, todo ponto desse plano satisfaz a equação vetorial
| (2.80) |
com . Assim, temos
| (2.81) | |||
| (2.82) |
Portanto,
| (2.83) | |||
| (2.84) | |||
| (2.85) |
Equivalentemente,
| (2.86) | |||
| (2.87) | |||
| (2.88) |
que são chamadas de equações paramétricas do plano.
2.2.3 Equação geral do plano
Seja o plano determinado pelo ponto de ancoragem e pelos vetores diretores e . Sabemos que se, e somente se, , e são linearmente dependentes. Equivalentemente, o produto misto . Logo,
| (2.92) | |||
| (2.93) | |||
| (2.94) |
Observamos que a equação acima tem a forma geral
| (2.95) |
com não todos nulos; equivalentemente, . Esta última é chamada equação geral do plano.
2.2.4 Vetor normal a um plano
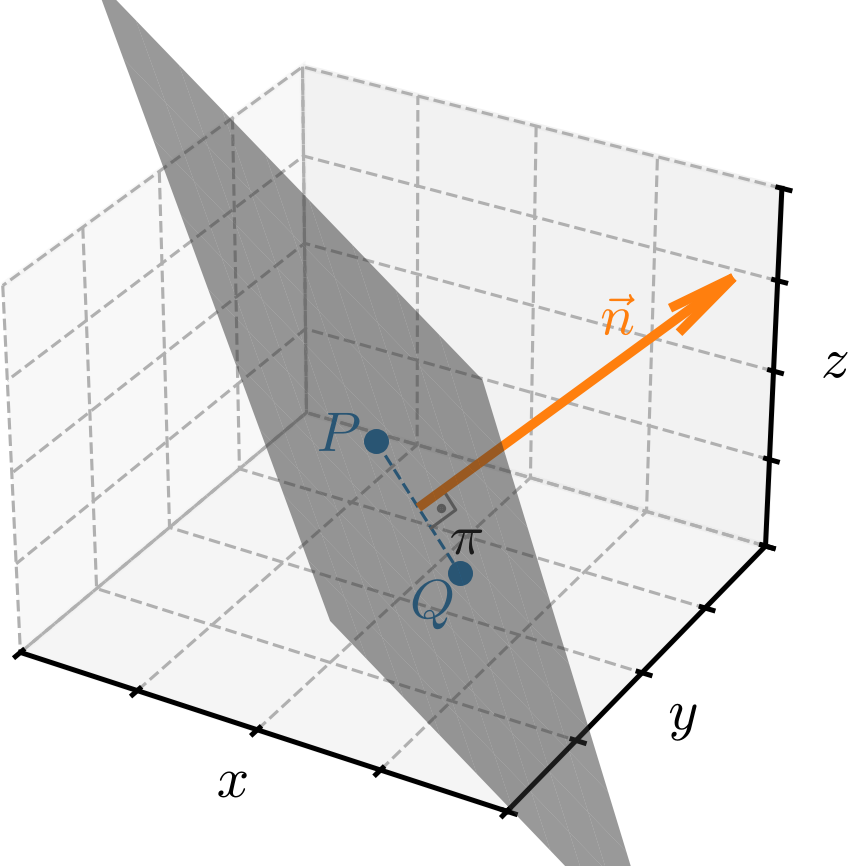
Então, temos
| (2.101) | |||
| (2.102) |
Subtraindo a segunda equação da primeira, obtemos
| (2.103) |
Equivalentemente,
| (2.104) |
Ou seja, o vetor é ortogonal a qualquer vetor , com . Logo, é ortogonal a e é chamado de vetor normal a .
Exemplo 2.2.4.
No Exemplo 2.2.3, consideramos o plano de equação geral
| (2.105) |
Portanto, o vetor normal a esse plano é
| (2.106) |
Observação 2.2.1.(Planos paralelos)
Dois planos e são paralelos se, e somente se, possuem vetores normais de mesma direção. Em outras palavras, planos de equações gerais
| (2.107) | |||
| (2.108) |
são paralelos se, e somente se, o vetor normal é múltiplo escalar do vetor normal .
2.2.5 Distância de um ponto a um plano
A distância entre um ponto e um plano é a menor distância entre e qualquer ponto de . Essa distância é atingida no ponto tal que . Em outras palavras, , onde é um vetor normal a . Consultemos a Figura 2.9.
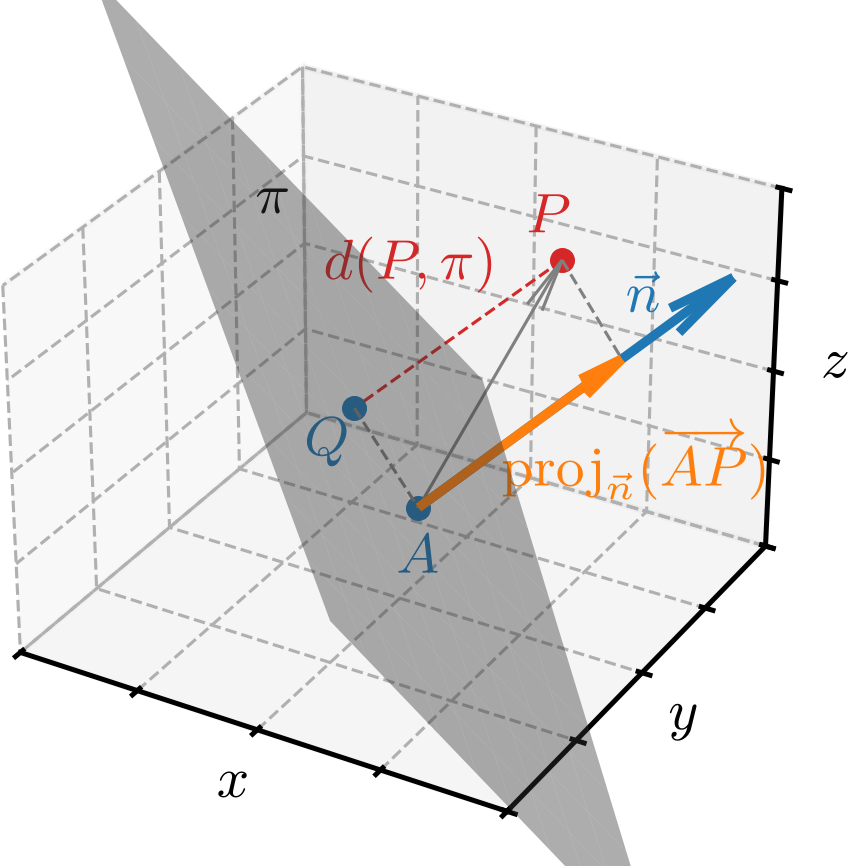
Observemos que, dado um ponto qualquer, temos
| (2.109) | |||
| (2.110) | |||
| (2.111) | |||
| (2.112) |
Ou seja, a distância entre o ponto e o plano é dada por
| (2.113) |
onde é a equação geral do plano e é um vetor normal a .
Exemplo 2.2.5.
Vamos calcular a distância entre o ponto e o plano de equação geral
| (2.114) |
Aplicando a fórmula da distância entre um ponto e um plano, obtemos
| (2.115) | |||
| (2.116) | |||
| (2.117) | |||
| (2.118) |
2.2.6 Exercícios resolvidos
ER 2.2.1.
Seja um plano tal que , e . Determine uma equação vetorial para .
Resolução.
Para obtermos uma equação vetorial do plano , precisamos de um ponto e dois vetores l.i. em . Do enunciado, temos o ponto e o vetor . Portanto, precisamos encontrar um vetor tal que e sejam l.i.. Por sorte, temos e, portanto . Podemos tomar
| (2.119) | |||
| (2.120) |
pois e são l.i.. Logo, uma equação vetorial do plano é
| (2.121) | |||
| (2.122) |
com .
ER 2.2.2.
Seja o plano de equações paramétricas
| (2.123) | |||
| (2.124) | |||
| (2.125) |
Determine o valor de de forma que .
Resolução.
Para que pertença ao plano, devemos ter
| (2.126) | |||
| (2.127) | |||
| (2.128) |
Das duas primeiras equações, obtemos e . Daí, da terceira equação, temos
| (2.129) |
2.2.7 Exercícios
E. 2.2.1.
Determine a equação vetorial do plano com ponto de ancoragem e vetores diretores e .
E. 2.2.2.
Seja o plano de equação vetorial , , com ponto de ancoragem . Determine tal que pertença a este plano.
E. 2.2.3.
Determine as equações paramétricas do plano com ponto de ancoragem e vetores diretores e .
, ,
E. 2.2.4.
Considere o plano de equações paramétricas
| (2.130) | |||
| (2.131) | |||
| (2.132) |
Determine tal que pertença a este plano.
E. 2.2.5.
Determine a equação geral do plano com ponto de ancoragem e vetores diretores e .
E. 2.2.6.
Considere o plano de equação geral . Determine tal que o ponto pertença a este plano.
E. 2.2.7.
Considere o plano de equações paramétricas
| (2.133) | |||
| (2.134) | |||
| (2.135) |
A reta de equação paramétricas
| (2.136) | |||
| (2.137) | |||
| (2.138) |
é paralela ao plano ? Justifique sua resposta.
sim
E. 2.2.8.
Considere o plano de equação geral
| (2.139) |
Determine uma equação paramétrica para a reta que é perpendicular ao plano e passa pelo ponto .
, ,
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.