Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Vetores
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
1.1 Segmentos orientados
O conceito de segmento orientado é fundamental para a definição de vetores. Como o próprio nome sugere, trata-se de atribuir uma orientação a um segmento de reta. Antes de avançarmos, porém, é fundamental definir precisamente o que entendemos por segmento.
1.1.1 Segmento
Sejam dois pontos e sobre uma reta . O conjunto de todos os pontos de que estão entre e é chamado de segmento e denotado por . A reta é chamada de reta suporte, e os pontos e , de pontos extremos. Consultemos a Figura 1.1.

Comprimento e direção
O comprimento de um segmento é denotado por e definido como a distância entre seus pontos extremos e . Em outras palavras, é o tamanho do segmento111Em aplicações, o comprimento é medido em unidades de comprimento, como o metro , no sistema internacional de unidades (SI).. Consulte a Figura 1.2
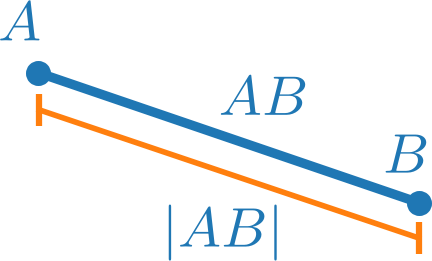
A direção de um segmento é a direção de sua reta suporte, i.e., a direção da reta determinada pelos pontos e . Assim, dois segmentos e têm a mesma direção quando suas retas suportes são paralelas ou coincidentes, i.e., quando elas têm a mesma direção. Na Figura 1.3, todos os segmentos representados têm a mesma direção, pois suas retas suportes são paralelas.

Exemplo 1.1.1.(Comprimento e direção)
Consideramos os segmentos representados na Figura 1.4. Os segmentos e têm as mesmas direções, mas comprimentos diferentes. Já, o segmento tem o mesmo comprimento que (verifique!), mas tem direção diferente dos segmentos e .

Segmento nulo
Se e são pontos coincidentes, então chamamos de segmento nulo e temos . Observamos que a representação geométrica de um segmento nulo é um ponto, uma vez que seus pontos extremos são coincidentes. Como existem infinitas retas de diferentes direções passando por um único ponto, temos que segmentos nulos não têm direção definida.
1.1.2 Segmento orientado
Observemos que um dado segmento é igual ao segmento . Agora, podemos associar a noção de sentido a um segmento, escolhendo um dos pontos como sua origem (ou ponto de partida) e o outro como sua extremidade (ou ponto de chegada). Ao fazermos isso, definimos um segmento orientado.
Mais precisamente, um segmento orientado é o segmento de reta definido pelos pontos e , sendo seu ponto de partida (origem) e seu ponto de chegada (extremidade). Consulte a Figura 1.5.

Comprimento e direção
As noções de comprimento e de direção para segmentos estendem-se diretamente aos segmentos orientados. Dizemos que dois segmentos orientados não nulos e têm a mesma direção quando as retas suporte de e são paralelas ou coincidentes. Em outras palavras, dois segmentos orientados não nulos têm a mesma direção quando suas retas suporte são paralelas ou coincidentes.
O comprimento de um segmento orientado é o comprimento do segmento , i.e., . O segmento orientado nulo tem comprimento e não tem direção definida.
Sentido
O sentido de um segmento orientado é o sentido do ponto de partida (origem) para o ponto de chegada (extremidade). Por exemplo, o segmento orientado tem sentido do ponto ao ponto .
Segmentos orientados e de mesma direção podem ter o mesmo sentido ou sentidos opostos. Se suas retas suportes não forem coincidentes, então os segmentos orientados e têm o mesmo sentido quando os segmentos e não se interceptam. No caso contrário quando esses segmentos se interceptam, os segmentos orientados e têm sentidos opostos.
Exemplo 1.1.2.
Na Figura 1.6, os segmentos e têm o mesmo sentido. De fato, eles têm a mesma direção e os segmentos e têm interseção vazia.

Na mesma Figura 1.6, os segmentos orientados e têm sentidos opostos, pois têm a mesma direção e os segmentos e se interceptam.
Observação 1.1.1.(Transitividade do sentido)
A propriedade de segmentos orientados terem o mesmo sentido é transitiva. Ou seja, se e têm o mesmo sentido e e têm o mesmo sentido, então e têm o mesmo sentido.
Com base nessa observação, podemos determinar o sentido de dois segmentos orientados e colineares escolhendo um deles e construindo um segmento orientado de mesmo sentido e não colinear. Em seguida, comparamos o sentido dos segmentos originais em relação ao segmento introduzido.
Relação de equipolência
Um segmento orientado não nulo é equipolente a um segmento orientado quando tem o mesmo comprimento, a mesma direção e o mesmo sentido de (consulte a Figura 1.7). Segmentos nulos também são considerados equipolentes entre si.
Usamos a notação para indicar que é equipolente a . Caso contrário, escrevemos .

A relação de equipolência é uma relação de equivalência. De fato, temos:
-
•
relação reflexiva:
(1.1) -
•
relação simétrica:
(1.2) -
•
relação transitiva:
(1.3)
Com isso, dado um segmento orientado , definimos a classe de equipolência de como o conjunto de todos os seus segmentos equipolentes. O segmento é um representante dessa classe, denotada por .
1.1.3 Exercícios resolvidos
ER 1.1.1.
Sejam dados três pontos não colineares , e . Escreva a área do paralelogramo determinado pelos segmentos e com respeito aos comprimentos deles e ao ângulo determinado por eles.
Resolução.
Começamos desenhando um paralelogramo determinado por segmentos e . Consultemos a Figura 1.8.

Denotando por o ângulo determinado pelos segmentos e , temos que a área deste paralelogramo pode ser escrita por
| (1.4) |
ER 1.1.2.
Mostre que se, e somente se, .
Resolução.
Para mostrar que
| (1.5) |
vamos primeiro mostrar a implicação, i.e. que
| (1.6) |
Logo, assumimos que , mostramos que
-
a)
.
De fato, temos
(1.7) -
b)
e têm as mesmas direções.
A direção de é a mesma de , pois suas retas suportes são coincidentes. Pela equipolência, essa também é a direção de . Por fim, e têm a mesma direção, pois suas retas suportes são coincidentes. O resultado segue por transitividade.
-
c)
e têm os mesmos sentidos.
Como, por hipótese, tem o mesmo sentido de , temos que os segmentos e não se interceptam. Isto, por sua vez, mostra que e têm o mesmo sentido.
Dos items, a), b) e c), concluímos que
| (1.8) |
Para mostrar a recíproca, i.e. que
| (1.9) |
basta substituir () por () e () por () nos itens a), b) e c) demonstrados acima. Em outras palavras, a demonstração é análoga. Verifique!
1.1.4 Exercícios
E. 1.1.1.
Complete as lacunas.
-
a)
Seja a reta determinada pelos pontos e . O segmento é o conjunto de pertencentes a e que estão e (inclusive).
-
b)
O comprimento de um segmento é definido como a entre e e é denotada por .
-
c)
Chamamos de de um dado segmento , a reta determinada pelos pontos e .
-
d)
é dito ser um segmento nulo, quando e são pontos .
a) pontos; entre; c) distância; ; d) reta suporte; e) coincidentes;
E. 1.1.2.
Complete as lacunas.
-
a)
Segmento orientado é um segmento com definido.
-
b)
Em um segmento orientado , é chamado de e .
-
c)
Se as retas e são paralelas ou coincidentes, então e têm a mesma .
-
d)
O comprimento de um segmento orientado é definido como o comprimento do segmento .
-
e)
e têm quando os segmentos e não se interceptam (se interceptam).
a) sentido; b) ponto de origem; ponto de extremidade; c) direção; d) ; e) o mesmo sentido (sentidos opostos); não se interceptam (se interceptam)
E. 1.1.3.
Complete as lacunas.
-
a)
e são se, e somente se, e têm a mesma , o mesmo e o mesmo .
-
b)
Pela reflexividade da relação de equipolência, .
-
c)
Pela simetria da relação de equipolência, se , então .
-
d)
Pela transitividade da relação de equipolência, se e , então .
a) equipolentes; direção; comprimento; sentido; b) ; c) ; d)
E. 1.1.4.
Faça o esboço de dois segmentos e com e cujas retas determinadas por eles sejam coincidentes.

E. 1.1.5.
Faça o esboço de dois segmentos orientados e de mesmo sentido.

E. 1.1.6.
Faça o esboço de dois segmentos orientados colineares, de comprimentos iguais e sentidos opostos.

E. 1.1.7.
Mostre que segmentos terem o mesmo comprimento é uma:
-
a)
relação reflexiva.
-
b)
relação simétrica.
-
c)
relação transitiva.
-
d)
relação de equivalência.
a) Por óbvio, que tem o mesmo comprimento que si próprio. b) Se tem o mesmo comprimento de , , então é dizer que tem o mesmo comprimento de . c) Se e , então . d) Por definição, segue dos itens , e .
E. 1.1.8.
Mostre que , então .
Dica: Se e não são coincidentes, então determina um paralelogramo.
E. 1.1.9.
Mostre que se , então é ponto médio do segmento .
implica que . Como , conclui-se que é o ponto médio de .
E. 1.1.10.
Mostre que se e são equipolentes, então os pontos médios de e são coincidentes.
Dica: as diagonais de um paralelogramo interceptam-se em seus pontos médios.
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.