Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Política de uso de dados
Ao navegar por este site, você concorda com a política de uso de dados.Geometria analítica
Ajude a manter o site livre, gratuito e sem propagandas. Colabore!
1.1 Sistema de coordenadas no espaço
Um sistema cartesiano111René Descartes, 1596 - 1650, matemático e filósofo francês. Fonte: Wikipédia: René Descartes. de coordenadas no espaço é constituído de um ponto e uma base de vetores no espaço. Dado um tal sistema, temos que cada ponto determina de forma única um vetor
| (1.1) | |||
| (1.2) |
e vice-versa. Assim sendo, definimos que o ponto tem coordenadas e escrevemos . Consultemos a Figura 1.1.
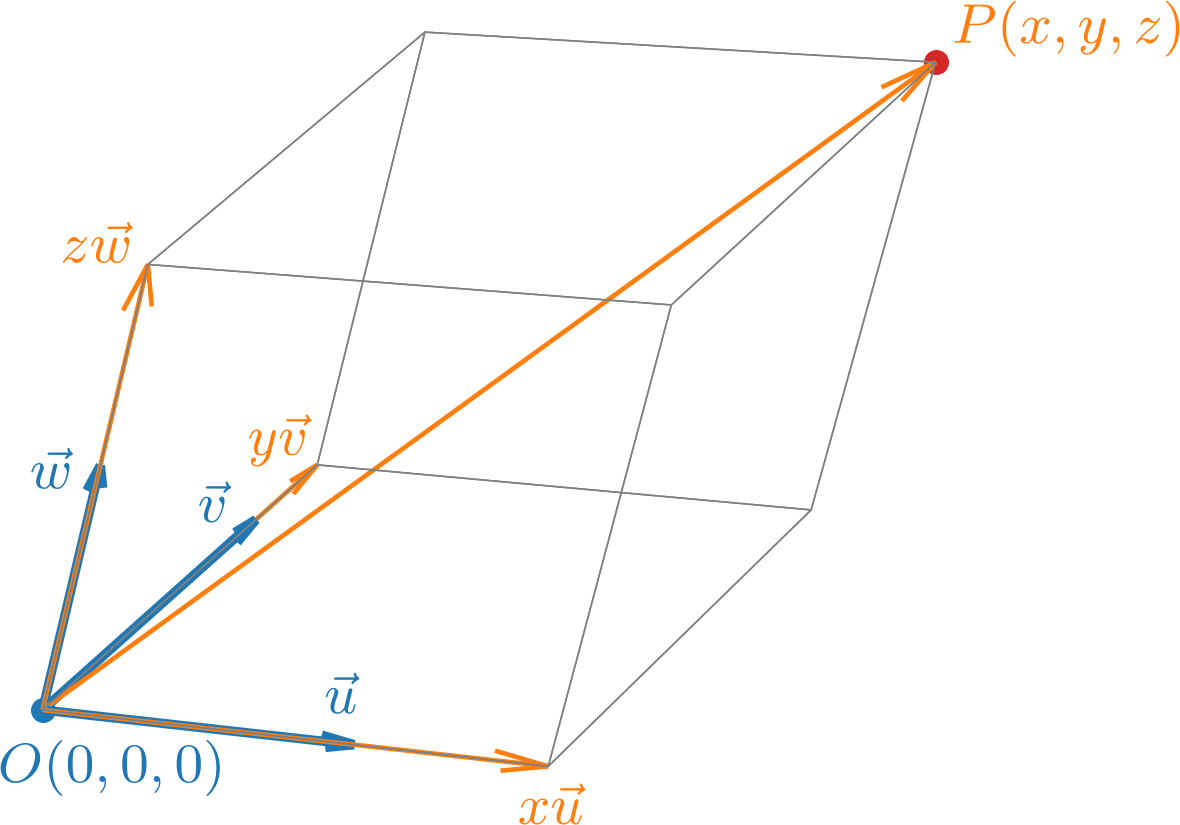
O ponto é chamado de origem (do sistema de coordenadas) e tem coordenadas . Dado um ponto , chama-se de sua abscissa, de sua ordenada e de sua cota. As retas que passam por e têm as mesmas direções de , e são, respectivamente, chamadas de eixo das abscissas, eixo das ordenadas e eixo das cotas. Os planos que contém e representantes de dois vetores da base são chamados de planos coordenados.
1.1.1 Sistema de coordenadas ortonormal
Salvo explicitado diferente, trabalharemos com um sistema de coordenadas ortonormal, i.e. sistema de base ortonormal. Mais ainda, estaremos assumindo que a base é positiva. Consultemos a Figura 1.2.
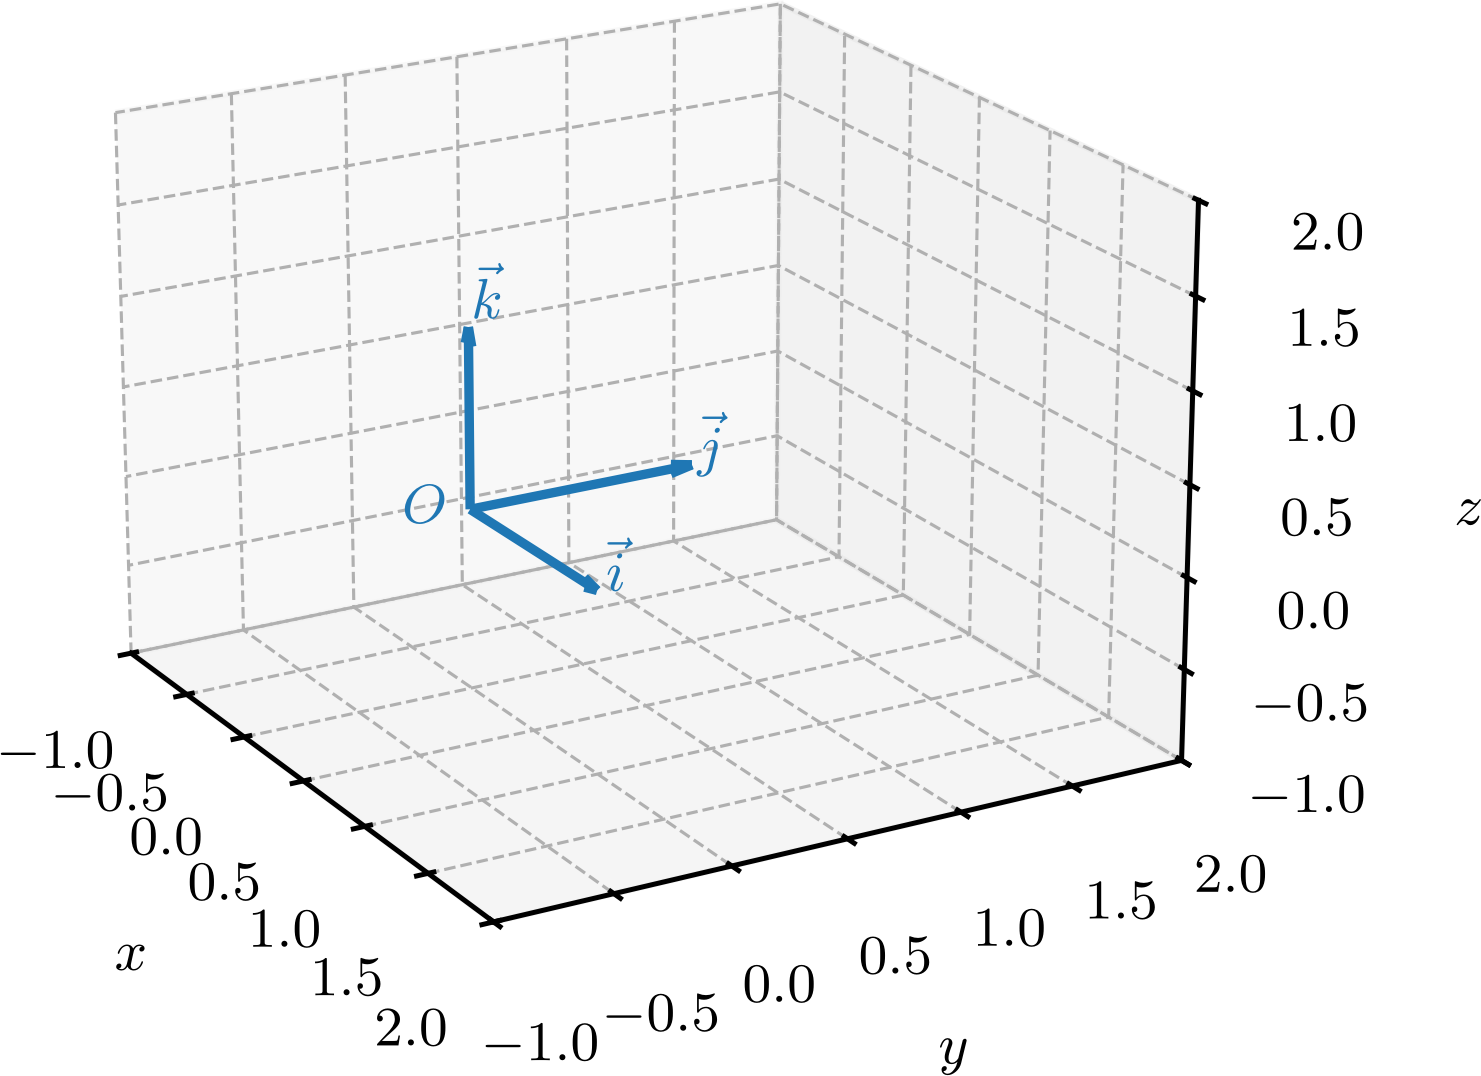
Neste sistema cartesiano, o eixos são perpendiculares entre si e seguem uma orientação anti-horária. O plano é o conjunto de pontos do espaço que têm cota nula, i.e.o conjunto de pontos . O plano é o conjunto de pontos do espaço que têm ordenada nula, i.e.o conjunto de pontos . O plano é o conjunto de pontos do espaço que têm abscissa nula, i.e.o conjunto de pontos .
Os planos coordenados são ortogonais entre si e dividem o espaço em oito regiões chamadas de octantes. A interseção destes planos é a origem do sistema de coordenadas. A interseção entre os planos e é o eixo- (das abscissas). A interseção entre os planos e é o eixo- (das ordenadas). O eixo- (das cotas) é a interseção entre os planos e .
1.1.2 Pontos e vetores
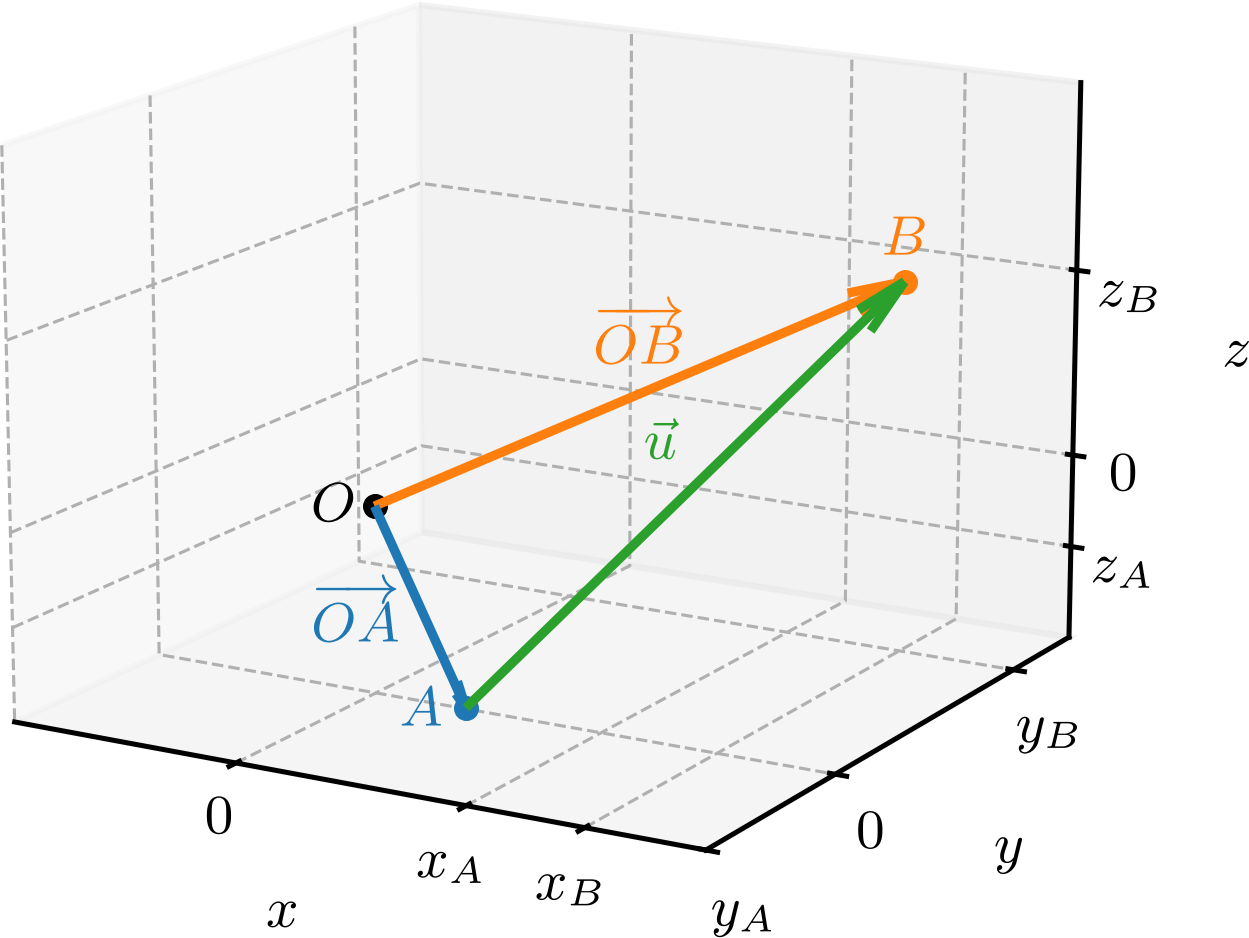
Seja dado um vetor . Sabendo as coordenadas dos pontos de partida e de chegada , temos que as coordenadas do vetor são
| (1.3) | |||
| (1.4) | |||
| (1.5) | |||
| (1.6) |
Em uma linguagem menos formal, podemos dizer que as coordenadas de é a resultante das coordenadas do ponto final menos as coordenadas do ponto de partida. Consulte a Figura 1.3.
Exemplo 1.1.1.
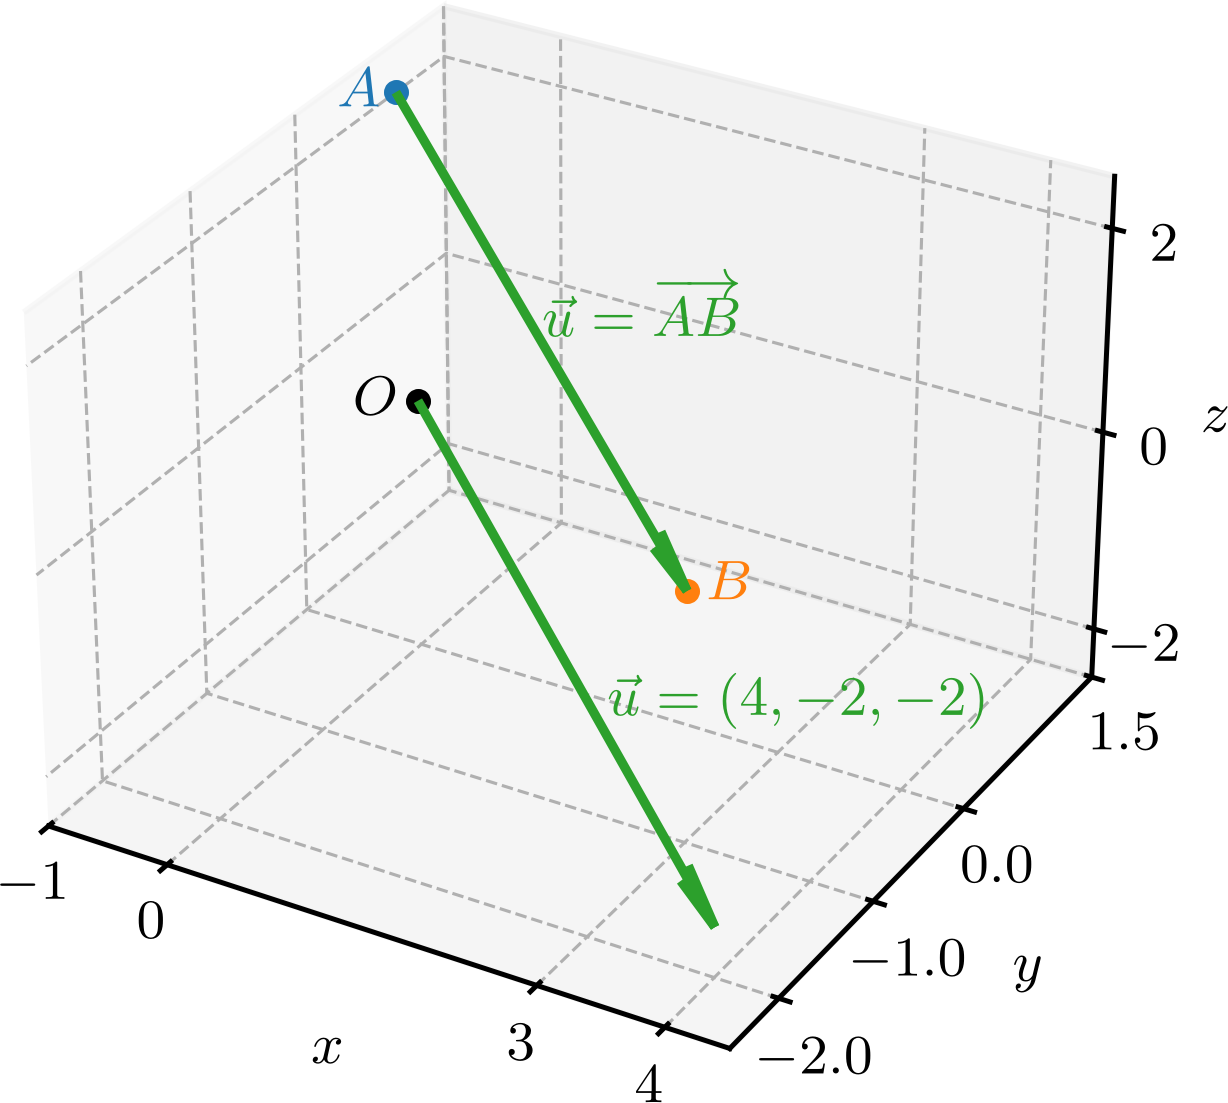
Dados os pontos e , temos que o vetor tem coordenadas
| (1.7) | |||
| (1.8) |
Na Figura 1.4, temos um gráfico ilustrando a relação entre as coordenadas dos pontos de partida e de chegada do vetor . Observamos que duas representações do vetor são mostradas: uma partindo do ponto e outra partindo da origem .
1.1.3 Ponto médio de um segmento
Dadas as coordenadas dos pontos extremos e de um segmento de reta , podemos calcular as coordenadas de seu ponto médio, i.e. as coordenados do ponto que divide o segmento em dois segmentos congruentes e . Consultemos a Figura 1.5.
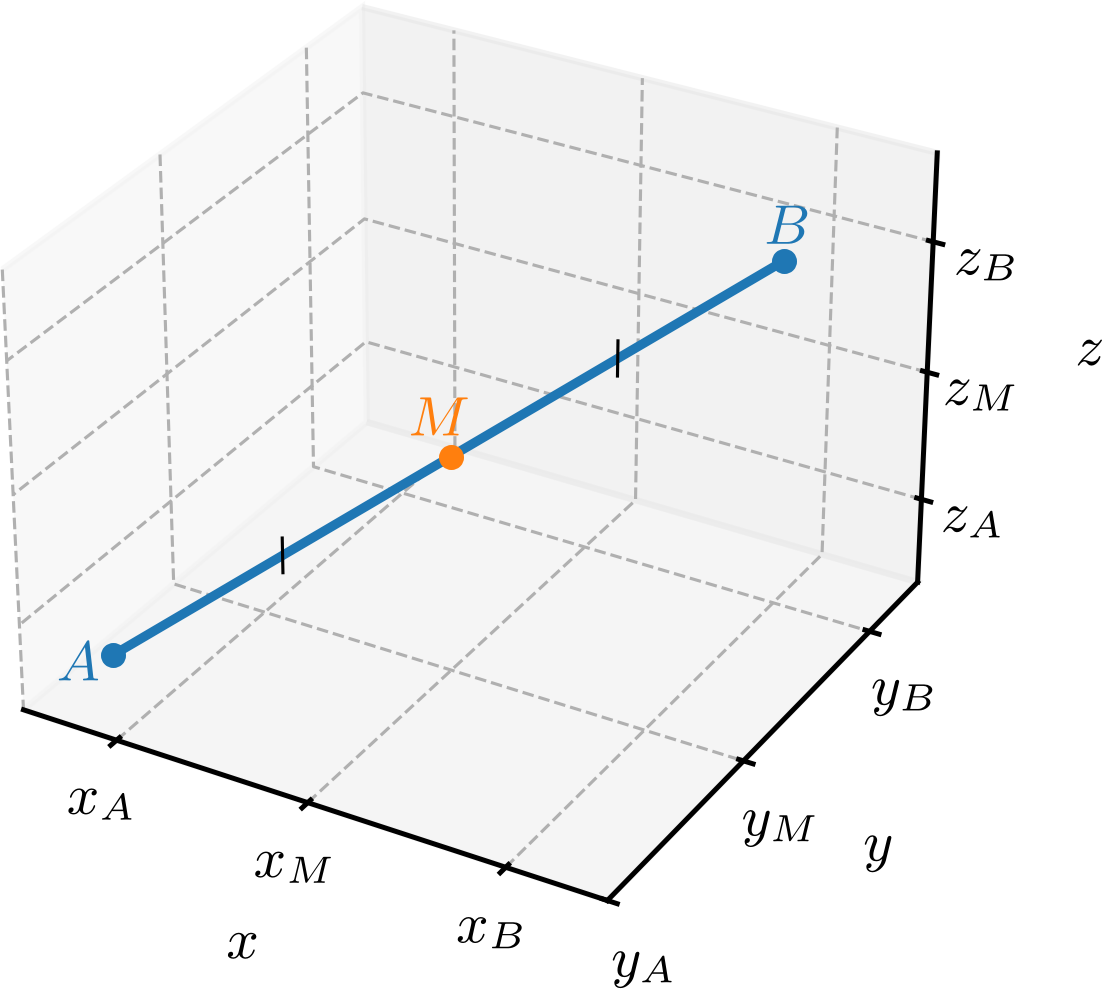
Do fato de que , temos
| (1.9) |
Logo, segue que
| (1.10) | |||
| (1.11) | |||
| (1.12) |
ou, equivalentemente,
| (1.13) | |||
| (1.14) | |||
| (1.15) |
Logo, temos que as coordenadas do ponto médio do segmento são as médias aritméticas das coordenadas dos pontos extremos e . Ou seja, temos
| (1.16) |
Exemplo 1.1.2.
Dados os pontos e , temos que o ponto médio do segmento tem coordenadas:
| (1.17) | |||
| (1.18) |
1.1.4 Distância entre dois pontos
A distância entre dois pontos e é o comprimento do segmento de reta e, portanto, é a norma do vetor , i.e.
| (1.19) |
Exemplo 1.1.3.
Dados os pontos e , temos que a distância entre eles é
| (1.20) | |||
| (1.21) |
Equação da esfera
Por definição, a esfera de centro e raio é o conjunto de pontos do espaço que estão a uma distância do ponto . Consultemos a Figura 1.6. Ou seja, a esfera é o conjunto de pontos tais que . Portanto, temos
| (1.22) | |||
| (1.23) |
Elevando ao quadrado, obtemos a equação da esfera
| (1.24) |
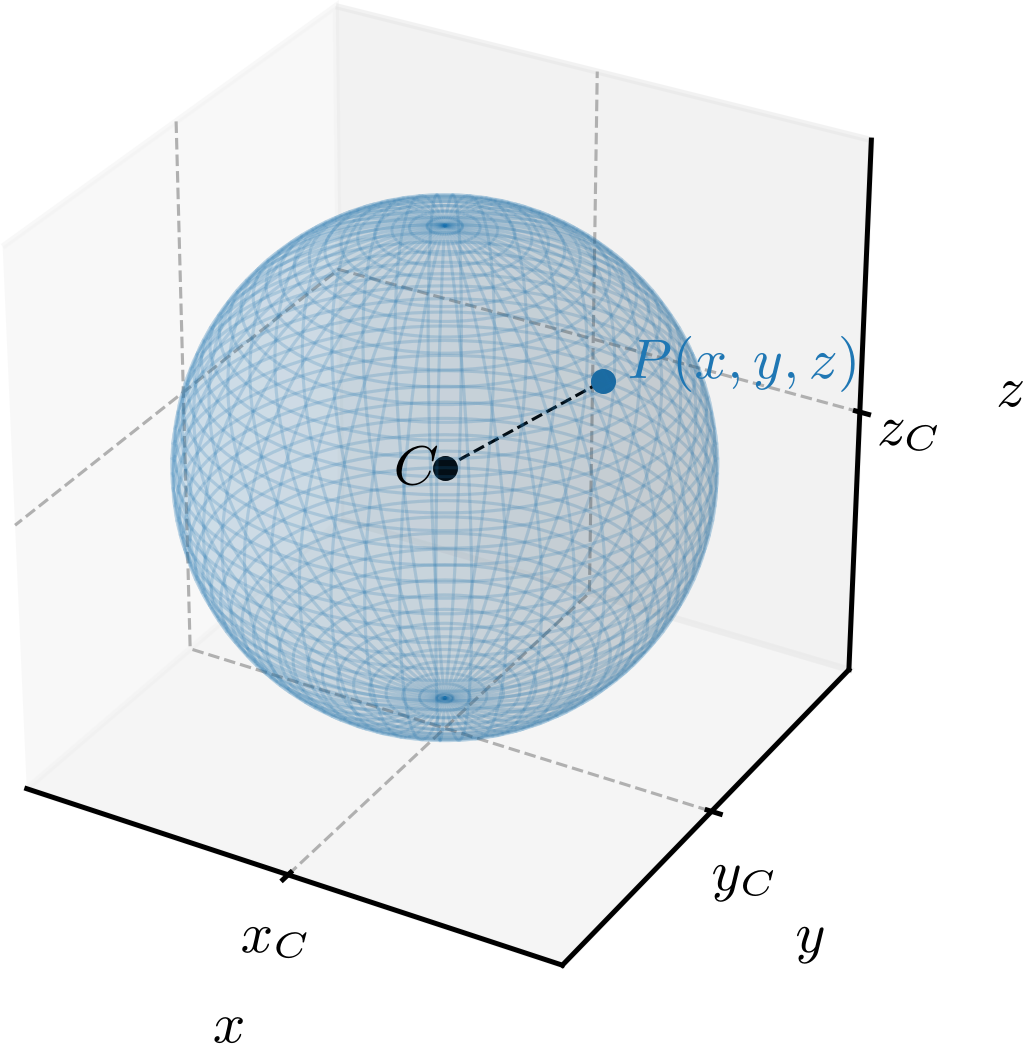
Mais adiante, veremos que a esfera é uma superfície quadrática, i.e.uma superfície do espaço tridimensional que é o conjunto de pontos que satisfazem uma equação polinomial de segundo grau. De fato, expandindo os quadrados na equação da esfera (1.24) e rearranjando os termos, a equação pode ser escrita na forma
| (1.25) |
o que é um caso particular de uma equação polinomial de segundo grau nas variáveis , e . Atenção! Nem toda a equação da forma (1.25) representa uma esfera!
Exemplo 1.1.4.
-
a)
É a equação de uma esfera de centro e raio .
-
b)
Para verificarmos se esta equação representa uma esfera, completamos o quadrado na variável , i.e.
(1.26) (1.27) Logo, a equação pode ser reescrita como
(1.28) (1.29) que é a equação da esfera de centro e raio .
-
c)
Esta equação não é uma esfera, bem como, não é lugar geométrico de nenhum ponto do espaço, pois a soma de três quadrados não pode ser negativa.
Proposição 1.1.1.
Uma equação da forma
| (1.30) |
representa uma esfera, um ponto, ou não é lugar geométrico de nenhum ponto do espaço.
Demonstração.
Completando os quadrados, temos que a equação pode ser reescrita como
| (1.31) |
Logo, seguem-se os seguintes casos:
-
a)
: a equação representa uma esfera de centro e raio .
-
b)
: a equação representa o ponto .
-
c)
: a equação não é lugar geométrico de nenhum ponto do espaço.
∎
1.1.5 Exercícios resolvidos
ER 1.1.1.
Sejam , e vértices consecutivos de um triângulo isósceles, cujos lados e são congruentes. Determine o valor de .
Resolução.
Como os lados e são congruentes, temos que
| (1.32) | |||
| (1.33) | |||
| (1.34) | |||
| (1.35) | |||
| (1.36) | |||
| (1.37) |
ER 1.1.2.
Sejam , e o ponto médio do segmento . Determine as coordenadas do ponto de forma que .
Resolução.
As coordenadas do ponto médio são
| (1.38) |
Agora, denotando , temos
| (1.39) | |||
| (1.40) | |||
| (1.41) |
Portanto
| (1.42) | |||
| (1.43) | |||
| (1.44) |
Logo, .
1.1.6 Exercícios
E. 1.1.1.
Sejam dados os pontos , e . Faça o esboço de cada um dos seguintes segmentos orientados e determine as coordenadas dos vetores correspondentes:
-
a)
-
b)
-
c)
Estão, faço o esboço de cada vetor em um sistema de coordenadas ortonormal.
a) . b) . c) .
E. 1.1.2.
Sejam dados os pontos , e . Faça o esboço de cada um dos seguintes segmentos e determine as coordenadas de seus pontos médios:
-
a)
ponto médio do segmento
-
b)
ponto médio do segmento
-
c)
ponto médio do segmento
a) . b) . c) .
E. 1.1.3.
Sejam dados os pontos e . Determine o ponto tal que seja o ponto médio do segmento .
E. 1.1.4.
Seja o segmento de reta com e . Determine as coordenadas do ponto tal que:
-
a)
A distância entre e seja da distância entre e .
-
b)
A distância entre e seja da distância entre e .
-
c)
A distância entre e seja da distância entre e .
a) . b) . c) .
E. 1.1.5.
Calcule o que se pede em cada item:
-
a)
A distância entre os pontos e .
-
b)
A distância entre os pontos e .
-
c)
A distância entre os pontos e .
-
d)
O comprimento do segmento de reta que une os pontos e .
-
e)
A norma do vetor .
a) . b) . c) . d) . e) .
E. 1.1.6.
Determine a equação da esfera associada a cada item:
-
a)
Centro e raio .
-
b)
Centro e raio .
-
c)
Centro e contém o ponto .
-
d)
Contém os pontos e e tem centro no ponto médio do segmento .
a) . b) . c) . d) .
Envie seu comentário
Aproveito para agradecer a todas/os que de forma assídua ou esporádica contribuem enviando correções, sugestões e críticas!

Este texto é disponibilizado nos termos da Licença Creative Commons Atribuição-CompartilhaIgual 4.0 Internacional. Ícones e elementos gráficos podem estar sujeitos a condições adicionais.